维度之门算法工程师陈奕霏(Yifei Chen)的第一作者论文获机器人领域顶级会议 IROS 2026 录用。论文通讯作者为陈旭鹏(Xupeng Chen),两位作者的单位均为 Dimension Gate。
论文题目为 VehAnchor: Metadata-Free Metric Scale Recovery from Vehicle Cues in Aerial Imagery,作者依次为 Yifei Chen、Chenqian Le、Jiayi Cheng、Xupeng Chen。研究关注无人机失去 GPS、相机元数据和遥测信息后,如何从航拍图中恢复物理尺度。
IROS 的分量:全球机器人研究的旗舰舞台
IROS 创办于 1988 年,已持续举办近四十年。IEEE 机器人与自动化学会(RAS)将其定位为秋季旗舰会议,并将其列为全球规模最大、影响力最强的机器人研究会议之一。它长期汇聚机器人感知、规划、控制、操作与人机协作等方向的前沿成果,是全球机器人研究者交流新方法、讨论未来方向的重要舞台。
IEEE RAS:IROS 官方介绍 · IEEE RAS:旗舰会议定位
这份学术分量也体现在评审机制上。根据 IROS 论文评审委员会的公开说明,每篇论文由编辑与副编辑组织评审,副编辑负责取得至少两份高质量评审意见并形成推荐,编辑复核后,由程序委员会承担会议内容与录用决策的最终责任。获录用意味着研究成果通过了这一同行评议流程,进入国际机器人学术共同体的交流与检验。
8,004 名参会者,连接 62 个国家和地区
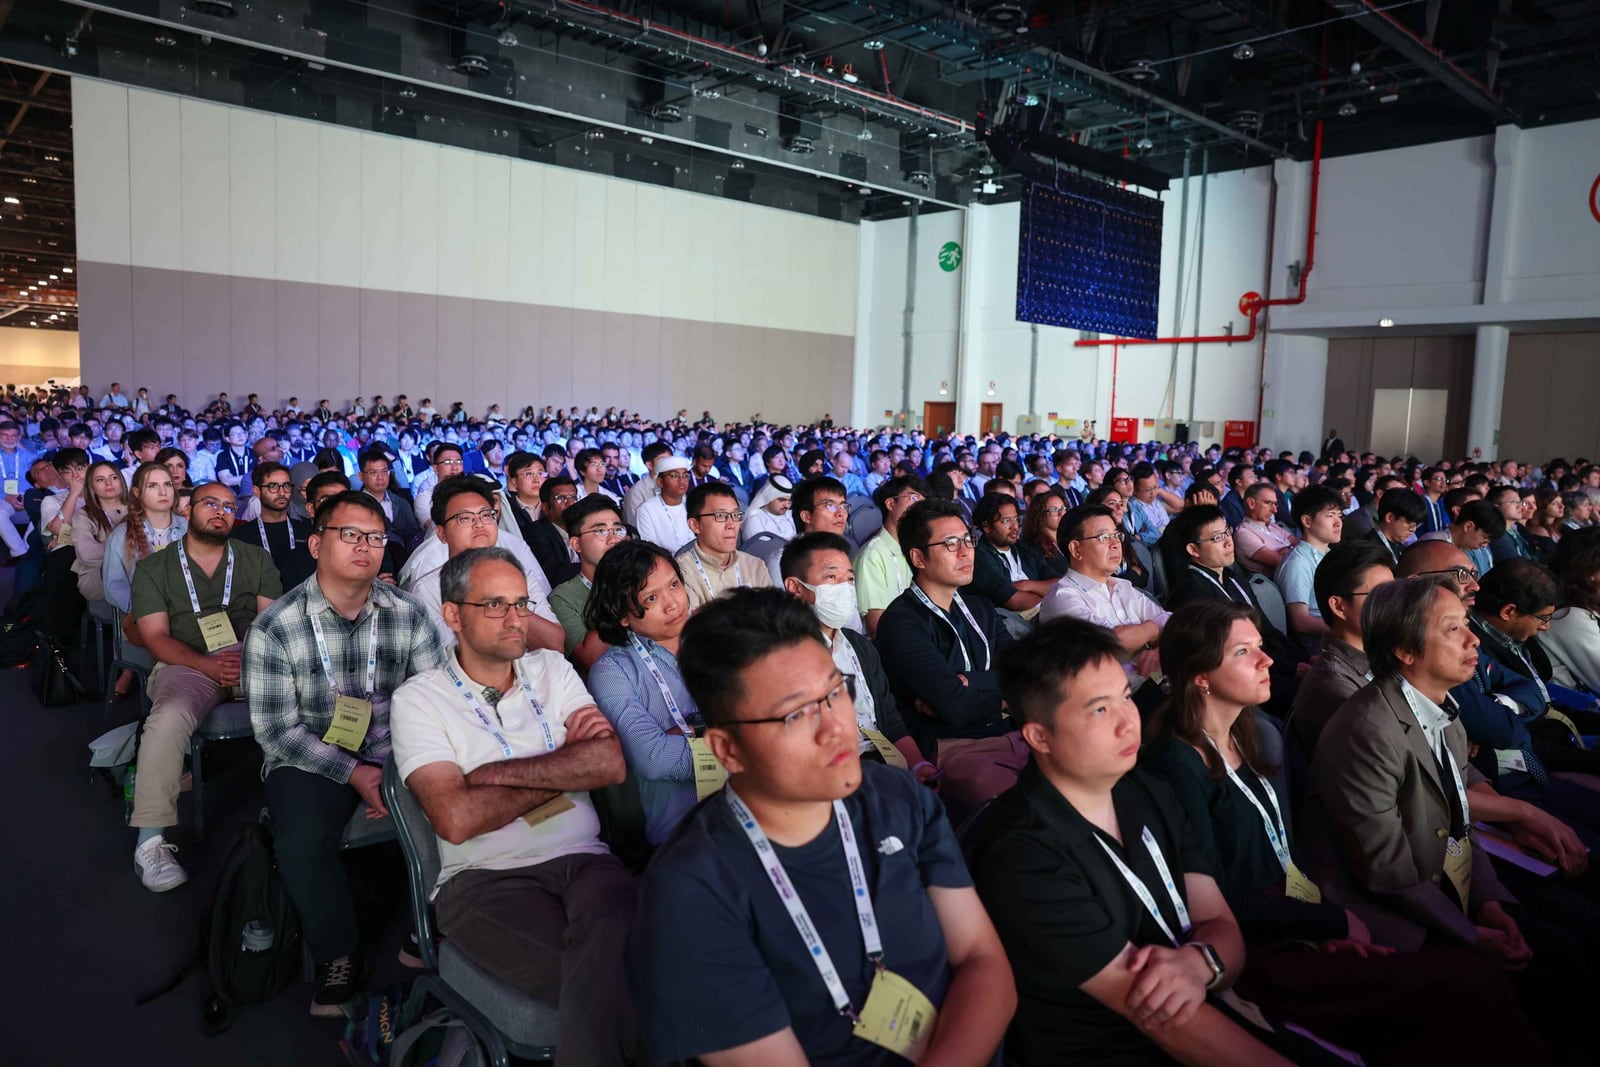
IEEE Robotics & Automation Magazine 的官方回顾显示,IROS 2025 杭州会议共有 8,004 名注册参会者,来自 62 个国家和地区,创下该会议当时的参会人数纪录。研究人员、青年学者和产业团队在同一场会议里交流,让实验室中的方法与真实机器人的应用需求相遇。
IROS 的讨论跨越算法与硬件:一项新的感知方法,最终需要服务于机器人的定位、运动、操作与协作。技术报告、专题研讨、机器人演示和产业展览,为这些方向提供了相互启发的机会。对维度之门而言,VehAnchor 的录用让团队的几何感知研究进入这一国际交流场域,接受更广泛的讨论,也为后续合作打开入口。
从一张没有元数据的航拍图开始
VehAnchor 以画面中的小汽车作为几何锚点,通过有向目标检测与核密度估计恢复地面采样距离(GSD),输出尺度估计和置信度,供机器人规划器调用。
在 DOTA v1.5 基准上,系统在 306 张图像上取得 6.87% 的 GSD 中位误差,覆盖约 67% 的评估图像;结合 SAM 分割后,100 条面积测量任务的中位误差为 19.7%。这些结果来自论文基准实验。
把几何工具接入 Agent
当车辆锚点不足或置信度过低时,系统会提示规划器改用其他定位策略。这样的感知技能,为具身 Agent 提供可检查的几何依据。
关于 IROS 2026
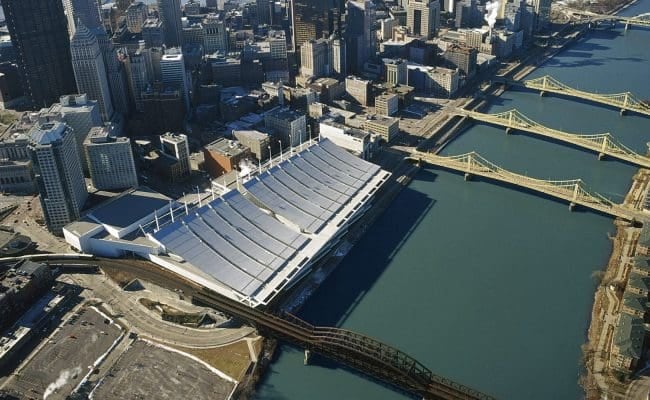
IEEE/RSJ International Conference on Intelligent Robots and Systems(IROS)是机器人与智能系统领域的重要国际会议。IROS 2026 将于 9 月 27 日至 10 月 1 日在美国匹兹堡举行。
本届会址为 David L. Lawrence Convention Center。匹兹堡拥有卡内基梅隆大学等机器人研究机构,以及活跃的自动驾驶与机器人产业生态,为学术研究与工程实践的交流提供了鲜明的城市背景。
论文原文:arXiv:2603.04277 · PDF