قُبل بحث مؤلفه الأول مهندس الخوارزميات Yifei Chen في IROS 2026، أحد أبرز مؤتمرات الروبوتات. المؤلف المراسل هو Xupeng Chen، وينتمي كلاهما إلى Dimension Gate.
عنوان البحث هو VehAnchor: Metadata-Free Metric Scale Recovery from Vehicle Cues in Aerial Imagery، بأسماء المؤلفين بالترتيب: Yifei Chen وChenqian Le وJiayi Cheng وXupeng Chen. يدرس البحث استعادة المقياس الفيزيائي من الصور الجوية عند غياب GPS وبيانات الكاميرا والقياس عن بُعد.
أهمية IROS: ملتقى رائد لأبحاث الروبوتات العالمية
تأسس IROS عام 1988 ويُعقد منذ قرابة أربعة عقود. تصفه جمعية IEEE للروبوتات والأتمتة (RAS) بأنه مؤتمرها الرئيسي في الخريف وأحد أكبر مؤتمرات أبحاث الروبوتات وأكثرها تأثيرا في العالم. يجمع أحدث الأبحاث في الإدراك والتخطيط والتحكم والمناولة والتعاون بين البشر والروبوتات، ويتيح تبادل الأساليب ومناقشة الاتجاهات المستقبلية.
IEEE RAS: التعريف الرسمي بـ IROS · IEEE RAS: مكانته كمؤتمر رئيسي
وتنعكس هذه المكانة في آلية التحكيم. وفقا لمجلس مراجعة أوراق IROS، تُسند كل ورقة إلى محرر ومحرر مشارك. يجمع المحرر المشارك مراجعتين عاليتَي الجودة على الأقل ويُعد توصية يراجعها المحرر، بينما تتحمل لجنة البرنامج المسؤولية النهائية عن محتوى المؤتمر وقرارات القبول. ويعني القبول اجتياز هذه العملية وإتاحة العمل للنقاش والتقييم في المجتمع البحثي الدولي للروبوتات.
8,004 مشاركين من 62 دولة ومنطقة
وفقا للتقرير الرسمي في IEEE Robotics & Automation Magazine، بلغ عدد المسجلين في IROS 2025 بهانغتشو 8,004 مشاركين من 62 دولة ومنطقة، وهو رقم قياسي للمؤتمر آنذاك. ويجمع المؤتمر الباحثين والباحثين الشباب وفرق الصناعة، لربط الأساليب المختبرية باحتياجات التطبيقات الروبوتية الفعلية.
تقرير IEEE الرسمي: المشاركة الدولية في IROS 2025
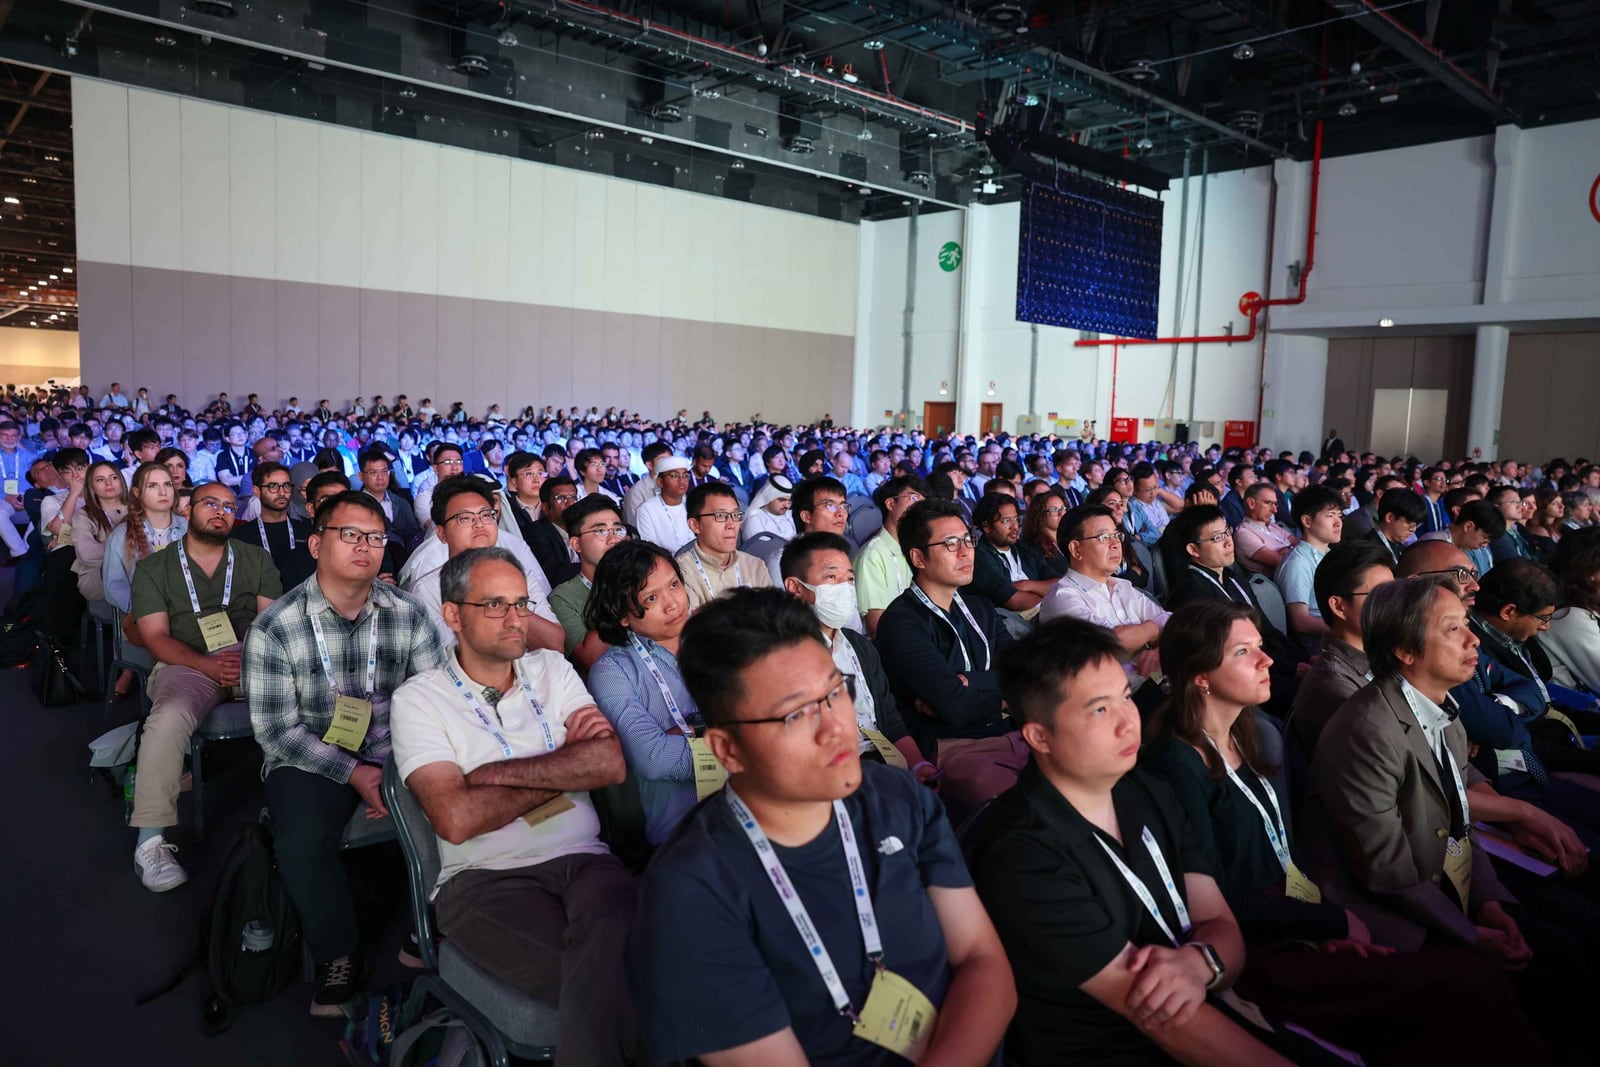
تربط مناقشات IROS بين الخوارزميات والعتاد؛ إذ يجب أن تدعم أساليب الإدراك الجديدة تحديد الموقع والحركة والمناولة والتعاون. وتصل العروض التقنية وورش العمل وتجارب الروبوتات والمعارض الصناعية بين هذه المجالات. وبالنسبة إلى Dimension Gate، يتيح قبول VehAnchor طرح أبحاث الفريق في الإدراك الهندسي أمام نقاش دولي أوسع ويفتح فرصا للتعاون.
البداية بصورة جوية بلا بيانات وصفية
يستخدم VehAnchor السيارات الصغيرة مرجعا هندسيا. ويستعيد مسافة أخذ العينات الأرضية (GSD) بكشف الأجسام الموجه وتقدير كثافة النواة، ثم يعيد تقديرا للمقياس ودرجة ثقة إلى مخطط الروبوت.
على معيار DOTA v1.5، بلغ وسيط خطأ GSD نحو 6.87% على 306 صور، بتغطية تقارب 67% من صور التقييم. ومع تجزئة SAM بلغ وسيط خطأ قياس المساحة 19.7% في 100 حالة. هذه نتائج التجارب المعيارية الواردة في البحث.
تزويد الوكلاء بأداة هندسية
عندما لا تكفي السيارات المرجعية أو تنخفض الثقة، ينبه النظام المخطط إلى استخدام استراتيجية أخرى لتحديد الموقع. وتوفر هذه المهارة الإدراكية للوكلاء المجسدين أدلة هندسية قابلة للفحص.
عن IROS 2026
يعد IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) مؤتمرا دوليا بارزا في الروبوتات والأنظمة الذكية. سيقام IROS 2026 في بيتسبرغ بالولايات المتحدة من 27 سبتمبر إلى 1 أكتوبر.
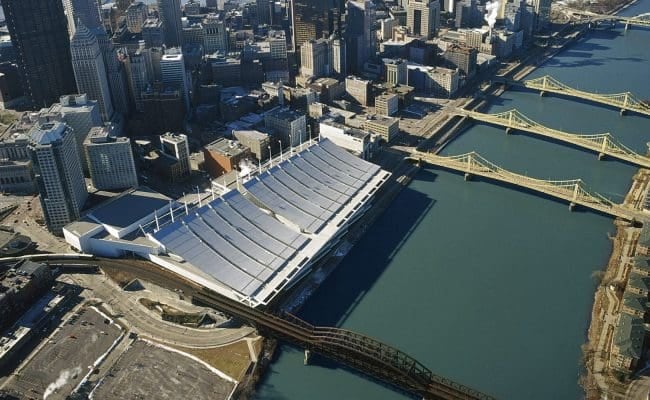
يُعقد المؤتمر في David L. Lawrence Convention Center. وتضم بيتسبرغ مؤسسات بحثية مثل جامعة كارنيغي ميلون ومنظومة نشطة لشركات المركبات الذاتية والروبوتات، مما يوفر بيئة مميزة للتبادل بين البحث الأكاديمي والممارسة الهندسية.
نص البحث:arXiv:2603.04277 · PDF