Dimension Gateのアルゴリズムエンジニア陳奕霏(Yifei Chen)が第一著者の論文が、ロボット分野の主要国際会議IROS 2026に採択されました。責任著者は陳旭鵬(Xupeng Chen)で、両名の所属はDimension Gateです。
論文の題目は VehAnchor: Metadata-Free Metric Scale Recovery from Vehicle Cues in Aerial Imageryで、著者は順にYifei Chen、Chenqian Le、Jiayi Cheng、Xupeng Chenです。GPS、カメラのメタデータ、テレメトリーが利用できない状況で、航空画像から実スケールを復元する方法を研究しています。
IROSの重要性:世界のロボット研究をつなぐ旗艦会議
1988年に始まったIROSは、約40年の歴史を持ちます。IEEE Robotics and Automation Society(RAS)はIROSを秋の旗艦会議と位置づけ、世界でも最大規模かつ影響力の大きいロボット研究会議の一つとしています。知覚、計画、制御、操作、人とロボットの協働などの最先端研究が集まり、新手法と将来の方向性を議論する場となっています。
IEEE RAS:IROS公式紹介 · IEEE RAS:旗艦会議としての位置づけ
その学術的な重みは査読制度にも表れています。IROSの論文査読委員会によると、各論文に編集委員と副編集委員が割り当てられます。副編集委員が少なくとも2件の質の高い査読を確保して推薦をまとめ、編集委員が確認し、最終的な会議内容と採択判断にはプログラム委員会が責任を持ちます。採択は、この査読過程を経て国際的な研究コミュニティで議論される機会を得たことを意味します。
62の国と地域から8,004人が参加
IEEE Robotics & Automation Magazineの公式回顧によると、杭州で開催されたIROS 2025には62の国と地域から8,004人が登録参加し、当時の会議史上最多となりました。研究者、若手研究者、産業界のチームが同じ場で交流し、研究室の手法と実際のロボット応用のニーズを結びつけます。
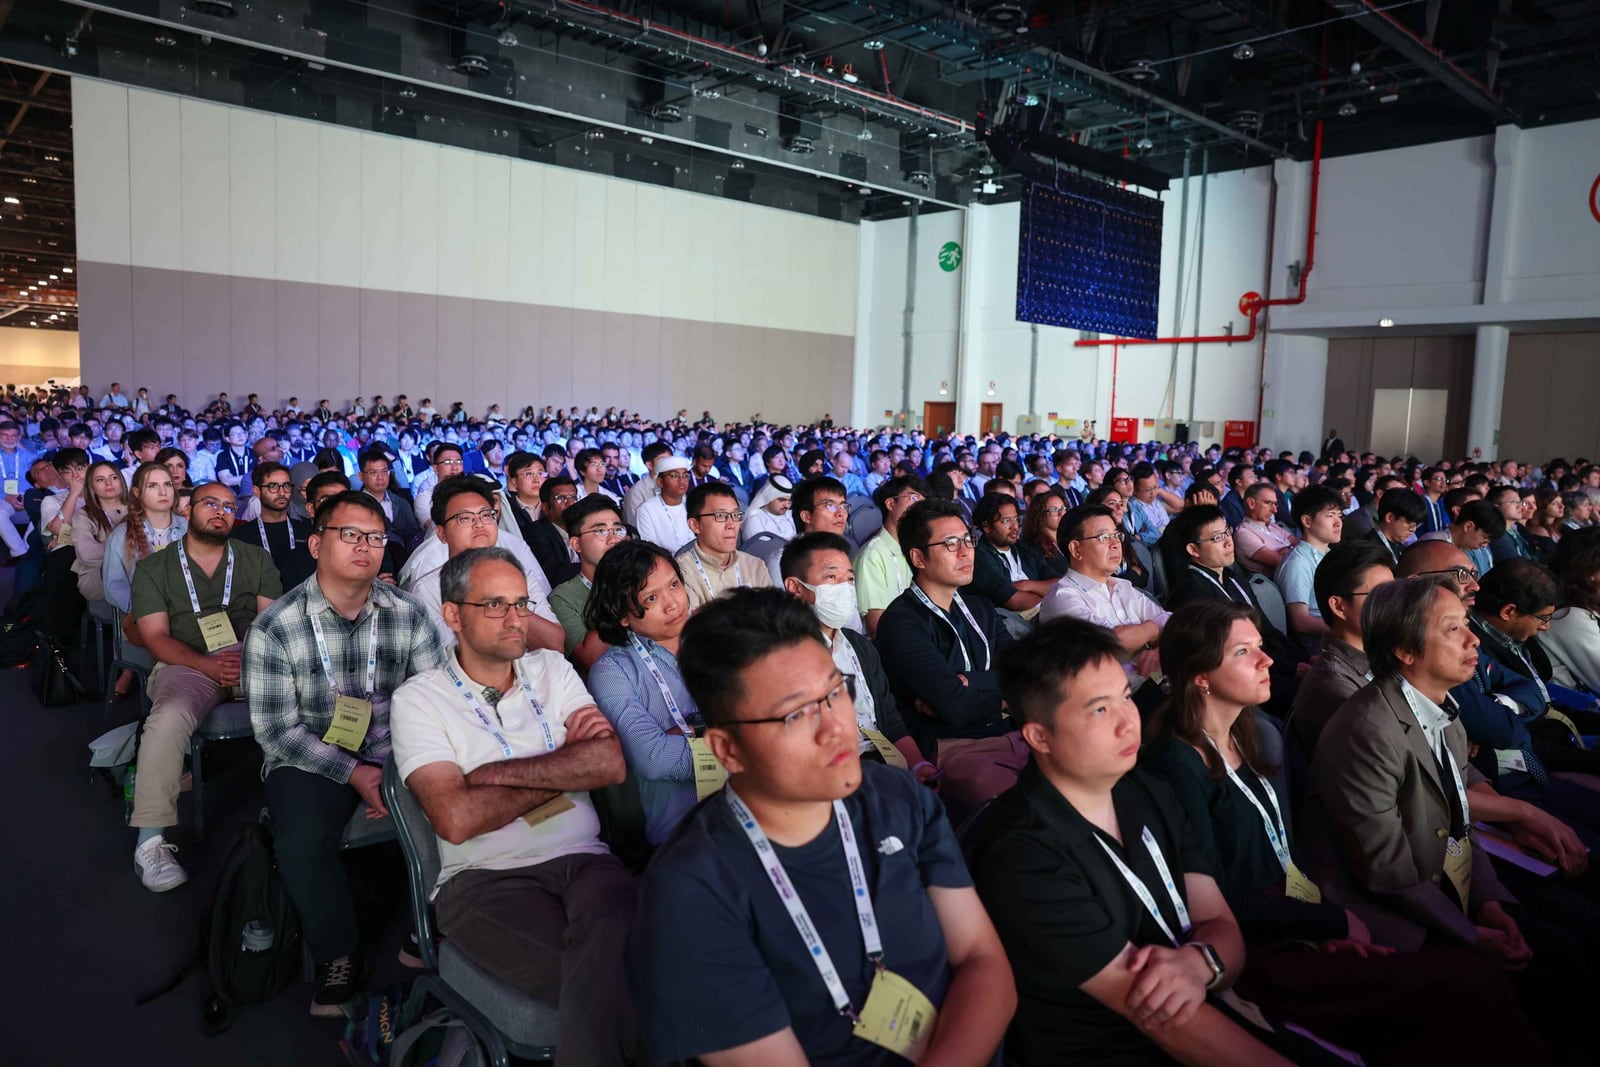
IROSの議論はアルゴリズムとハードウェアを横断します。新しい知覚手法は、最終的にはロボットの自己位置推定、移動、操作、協働を支える必要があります。技術発表、ワークショップ、ロボット実演、産業展示が、分野間の相互理解を促します。Dimension GateにとってVehAnchorの採択は、幾何学的知覚研究を国際的な議論の場に届け、今後の共同研究につなげる機会です。
メタデータのない航空画像から始める
VehAnchorは画像内の小型車両を幾何学的な基準として利用します。有向物体検出とカーネル密度推定で地上画素寸法(GSD)を復元し、ロボットのプランナーにスケール推定値と信頼度を返します。
DOTA v1.5では306枚の画像でGSD誤差の中央値6.87%を達成し、評価画像の約67%をカバーしました。SAMによる領域分割と組み合わせた100件の面積測定では、誤差の中央値は19.7%でした。いずれも論文のベンチマーク実験による結果です。
Agentに幾何学的ツールを提供する
車両の基準点が不足している場合や信頼度が低い場合、システムは別の自己位置推定手法を使うようプランナーに通知します。この知覚スキルにより、具身Agentは検証可能な幾何学的根拠を利用できます。
IROS 2026について
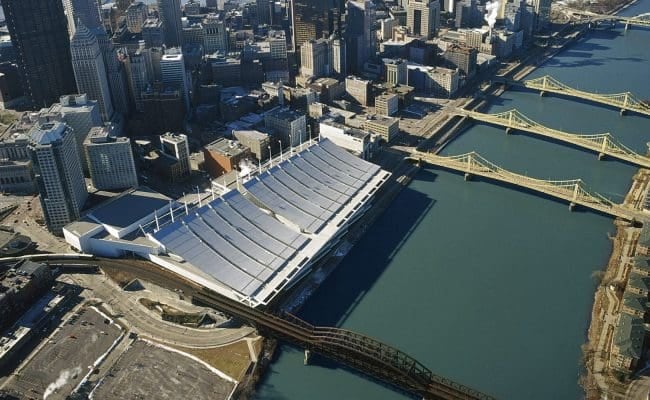
IEEE/RSJ International Conference on Intelligent Robots and Systems(IROS)は、ロボットと知能システム分野の主要国際会議です。IROS 2026は9月27日から10月1日まで米国ピッツバーグで開催されます。
会場はDavid L. Lawrence Convention Centerです。ピッツバーグにはカーネギーメロン大学などのロボット研究機関と、自動運転・ロボット企業の活発な産業基盤があり、学術研究とエンジニアリングの交流に適した環境を備えています。
論文オリジナル:arXiv:2603.04277 · PDF